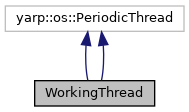
Definition at line 380 of file main.cpp.
◆ WorkingThread() [1/2]
| WorkingThread::WorkingThread |
( |
int | period = 100 | ) |
|
|
inline |
◆ WorkingThread() [2/2]
| WorkingThread::WorkingThread |
( |
double | period = 5 | ) |
|
|
inline |
◆ ~WorkingThread()
| WorkingThread::~WorkingThread |
( |
| ) |
|
|
inline |
◆ attachPosPort()
◆ attachRobotDriver()
| void WorkingThread::attachRobotDriver |
( |
robotDriver * | p | ) |
|
|
inline |
◆ compute_and_send_command()
| void WorkingThread::compute_and_send_command |
( |
int | action_id | ) |
|
|
inline |
◆ execute_joint_command()
| bool WorkingThread::execute_joint_command |
( |
int | action_id | ) |
|
|
inline |
◆ run() [1/2]
| void WorkingThread::run |
( |
| ) |
|
|
inline |
◆ run() [2/2]
| void WorkingThread::run |
( |
| ) |
|
|
inline |
◆ threadInit() [1/2]
| bool WorkingThread::threadInit |
( |
| ) |
|
|
inline |
◆ threadInit() [2/2]
| bool WorkingThread::threadInit |
( |
| ) |
|
|
inline |
◆ actions
◆ driver
◆ enable_execute_joint_command
| bool WorkingThread::enable_execute_joint_command |
◆ mtx
◆ port_command_joints
| BufferedPort<Bottle> WorkingThread::port_command_joints |
◆ port_command_out
| BufferedPort<Bottle> WorkingThread::port_command_out |
◆ start_time
| double WorkingThread::start_time |
The documentation for this class was generated from the following files:
- icub-main/src/modules/ctpService/main.cpp
- icub-main/src/tools/trajectoryPlayer/main.cpp
 1.15.0