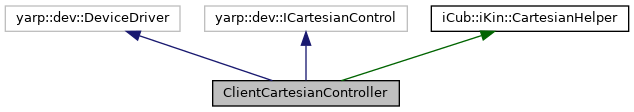
clientcartesiancontroller : implements the client part of the Cartesian Interface. More...
#include <ClientCartesianController.h>
Public Member Functions | |
| ClientCartesianController () | |
| ClientCartesianController (yarp::os::Searchable &config) | |
| bool | open (yarp::os::Searchable &config) |
| bool | close () |
| bool | setTrackingMode (const bool f) |
| bool | getTrackingMode (bool *f) |
| bool | setReferenceMode (const bool f) |
| bool | getReferenceMode (bool *f) |
| bool | setPosePriority (const std::string &p) |
| bool | getPosePriority (std::string &p) |
| bool | getPose (yarp::sig::Vector &x, yarp::sig::Vector &o, yarp::os::Stamp *stamp=NULL) |
| bool | getPose (const int axis, yarp::sig::Vector &x, yarp::sig::Vector &o, yarp::os::Stamp *stamp=NULL) |
| bool | goToPose (const yarp::sig::Vector &xd, const yarp::sig::Vector &od, const double t=0.0) |
| bool | goToPosition (const yarp::sig::Vector &xd, const double t=0.0) |
| bool | goToPoseSync (const yarp::sig::Vector &xd, const yarp::sig::Vector &od, const double t=0.0) |
| bool | goToPositionSync (const yarp::sig::Vector &xd, const double t=0.0) |
| bool | getDesired (yarp::sig::Vector &xdhat, yarp::sig::Vector &odhat, yarp::sig::Vector &qdhat) |
| bool | askForPose (const yarp::sig::Vector &xd, const yarp::sig::Vector &od, yarp::sig::Vector &xdhat, yarp::sig::Vector &odhat, yarp::sig::Vector &qdhat) |
| bool | askForPose (const yarp::sig::Vector &q0, const yarp::sig::Vector &xd, const yarp::sig::Vector &od, yarp::sig::Vector &xdhat, yarp::sig::Vector &odhat, yarp::sig::Vector &qdhat) |
| bool | askForPosition (const yarp::sig::Vector &xd, yarp::sig::Vector &xdhat, yarp::sig::Vector &odhat, yarp::sig::Vector &qdhat) |
| bool | askForPosition (const yarp::sig::Vector &q0, const yarp::sig::Vector &xd, yarp::sig::Vector &xdhat, yarp::sig::Vector &odhat, yarp::sig::Vector &qdhat) |
| bool | getDOF (yarp::sig::Vector &curDof) |
| bool | setDOF (const yarp::sig::Vector &newDof, yarp::sig::Vector &curDof) |
| bool | getRestPos (yarp::sig::Vector &curRestPos) |
| bool | setRestPos (const yarp::sig::Vector &newRestPos, yarp::sig::Vector &curRestPos) |
| bool | getRestWeights (yarp::sig::Vector &curRestWeights) |
| bool | setRestWeights (const yarp::sig::Vector &newRestWeights, yarp::sig::Vector &curRestWeights) |
| bool | getLimits (const int axis, double *min, double *max) |
| bool | setLimits (const int axis, const double min, const double max) |
| bool | getTrajTime (double *t) |
| bool | setTrajTime (const double t) |
| bool | getInTargetTol (double *tol) |
| bool | setInTargetTol (const double tol) |
| bool | getJointsVelocities (yarp::sig::Vector &qdot) |
| bool | getTaskVelocities (yarp::sig::Vector &xdot, yarp::sig::Vector &odot) |
| bool | setTaskVelocities (const yarp::sig::Vector &xdot, const yarp::sig::Vector &odot) |
| bool | attachTipFrame (const yarp::sig::Vector &x, const yarp::sig::Vector &o) |
| bool | getTipFrame (yarp::sig::Vector &x, yarp::sig::Vector &o) |
| bool | removeTipFrame () |
| bool | checkMotionDone (bool *f) |
| bool | waitMotionDone (const double period=0.1, const double timeout=0.0) |
| bool | stopControl () |
| bool | storeContext (int *id) |
| bool | restoreContext (const int id) |
| bool | deleteContext (const int id) |
| bool | getInfo (yarp::os::Bottle &info) |
| bool | registerEvent (yarp::dev::CartesianEvent &event) |
| bool | unregisterEvent (yarp::dev::CartesianEvent &event) |
| bool | tweakSet (const yarp::os::Bottle &options) |
| bool | tweakGet (yarp::os::Bottle &options) |
| virtual | ~ClientCartesianController () |
Protected Member Functions | |
| void | init () |
| bool | deleteContexts () |
| void | eventHandling (yarp::os::Bottle &event) |
| bool | getInfoHelper (yarp::os::Bottle &info) |
Protected Attributes | |
| bool | connected |
| bool | closed |
| double | timeout |
| double | lastPoseMsgArrivalTime |
| yarp::sig::Vector | pose |
| yarp::os::Stamp | poseStamp |
| yarp::os::BufferedPort< yarp::sig::Vector > | portState |
| yarp::os::BufferedPort< yarp::os::Bottle > | portCmd |
| yarp::os::RpcClient | portRpc |
| std::set< int > | contextIdList |
| std::map< std::string, yarp::dev::CartesianEvent * > | eventsMap |
| CartesianEventHandler | portEvents |
Friends | |
| class | CartesianEventHandler |
Additional Inherited Members | |
| Static Protected Member Functions inherited from iCub::iKin::CartesianHelper | |
| static void | addVectorOption (yarp::os::Bottle &b, const int vcb, const yarp::sig::Vector &v) |
| static bool | getDesiredOption (const yarp::os::Bottle &reply, yarp::sig::Vector &xdhat, yarp::sig::Vector &odhat, yarp::sig::Vector &qdhat) |
| static void | addTargetOption (yarp::os::Bottle &b, const yarp::sig::Vector &xd) |
| Appends to a bottle all data needed to command a target. | |
| static void | addDOFOption (yarp::os::Bottle &b, const yarp::sig::Vector &dof) |
| Appends to a bottle all data needed to reconfigure chain's dof. | |
| static void | addJointsResPosOption (yarp::os::Bottle &b, const yarp::sig::Vector &restPos) |
| Appends to a bottle all data needed to modify joints rest position. | |
| static void | addJointsRestWeightsOption (yarp::os::Bottle &b, const yarp::sig::Vector &restWeights) |
| Appends to a bottle all data needed to modify joints rest weights. | |
| static void | addPoseOption (yarp::os::Bottle &b, const unsigned int pose) |
| Appends to a bottle all data needed to change the pose mode. | |
| static void | addModeOption (yarp::os::Bottle &b, const bool tracking) |
| Appends to a bottle all data needed to change the tracking mode. | |
| static void | addTokenOption (yarp::os::Bottle &b, const double token) |
| Appends to a bottle a token to be exchanged with the solver. | |
| static yarp::os::Bottle * | getTargetOption (const yarp::os::Bottle &b) |
| Retrieves commanded target data from a bottle. | |
| static yarp::os::Bottle * | getEndEffectorPoseOption (const yarp::os::Bottle &b) |
| Retrieves the end-effector pose data. | |
| static yarp::os::Bottle * | getJointsOption (const yarp::os::Bottle &b) |
| Retrieves the joints configuration data. | |
| static bool | getTokenOption (const yarp::os::Bottle &b, double *token) |
| Retrieves the token from the bottle. | |
| static bool | computeFixationPointData (iKinChain &eyeL, iKinChain &eyeR, yarp::sig::Vector &fp) |
| Retrieves current fixation point given the current kinematics configuration of the eyes. | |
| static bool | computeFixationPointData (iKinChain &eyeL, iKinChain &eyeR, yarp::sig::Vector &fp, yarp::sig::Matrix &J) |
| Retrieves current fixation point and its Jacobian wrt eyes tilt-pan-vergence dofs given the current kinematics configuration of the eyes. | |
Detailed Description
clientcartesiancontroller : implements the client part of the Cartesian Interface.
- Note
- Please read carefully the Cartesian Interface documentation.
| YARP device name |
|---|
| clientcartesiancontroller |
Definition at line 63 of file ClientCartesianController.h.
Constructor & Destructor Documentation
◆ ClientCartesianController() [1/2]
| ClientCartesianController::ClientCartesianController | ( | ) |
Definition at line 60 of file ClientCartesianController.cpp.
◆ ClientCartesianController() [2/2]
| ClientCartesianController::ClientCartesianController | ( | yarp::os::Searchable & | config | ) |
◆ ~ClientCartesianController()
|
virtual |
Definition at line 1601 of file ClientCartesianController.cpp.
Member Function Documentation
◆ askForPose() [1/2]
| bool ClientCartesianController::askForPose | ( | const yarp::sig::Vector & | q0, |
| const yarp::sig::Vector & | xd, | ||
| const yarp::sig::Vector & | od, | ||
| yarp::sig::Vector & | xdhat, | ||
| yarp::sig::Vector & | odhat, | ||
| yarp::sig::Vector & | qdhat ) |
◆ askForPose() [2/2]
| bool ClientCartesianController::askForPose | ( | const yarp::sig::Vector & | xd, |
| const yarp::sig::Vector & | od, | ||
| yarp::sig::Vector & | xdhat, | ||
| yarp::sig::Vector & | odhat, | ||
| yarp::sig::Vector & | qdhat ) |
◆ askForPosition() [1/2]
| bool ClientCartesianController::askForPosition | ( | const yarp::sig::Vector & | q0, |
| const yarp::sig::Vector & | xd, | ||
| yarp::sig::Vector & | xdhat, | ||
| yarp::sig::Vector & | odhat, | ||
| yarp::sig::Vector & | qdhat ) |
◆ askForPosition() [2/2]
| bool ClientCartesianController::askForPosition | ( | const yarp::sig::Vector & | xd, |
| yarp::sig::Vector & | xdhat, | ||
| yarp::sig::Vector & | odhat, | ||
| yarp::sig::Vector & | qdhat ) |
◆ attachTipFrame()
| bool ClientCartesianController::attachTipFrame | ( | const yarp::sig::Vector & | x, |
| const yarp::sig::Vector & | o ) |
Definition at line 1132 of file ClientCartesianController.cpp.
◆ checkMotionDone()
| bool ClientCartesianController::checkMotionDone | ( | bool * | f | ) |
Definition at line 1216 of file ClientCartesianController.cpp.
◆ close()
| bool ClientCartesianController::close | ( | ) |
Definition at line 180 of file ClientCartesianController.cpp.
◆ deleteContext()
| bool ClientCartesianController::deleteContext | ( | const int | id | ) |
Definition at line 1337 of file ClientCartesianController.cpp.
◆ deleteContexts()
|
protected |
Definition at line 1363 of file ClientCartesianController.cpp.
◆ eventHandling()
|
protected |
Definition at line 1425 of file ClientCartesianController.cpp.
◆ getDesired()
| bool ClientCartesianController::getDesired | ( | yarp::sig::Vector & | xdhat, |
| yarp::sig::Vector & | odhat, | ||
| yarp::sig::Vector & | qdhat ) |
Definition at line 551 of file ClientCartesianController.cpp.
◆ getDOF()
| bool ClientCartesianController::getDOF | ( | yarp::sig::Vector & | curDof | ) |
Definition at line 679 of file ClientCartesianController.cpp.
◆ getInfo()
| bool ClientCartesianController::getInfo | ( | yarp::os::Bottle & | info | ) |
Definition at line 1415 of file ClientCartesianController.cpp.
◆ getInfoHelper()
|
protected |
Definition at line 1387 of file ClientCartesianController.cpp.
◆ getInTargetTol()
| bool ClientCartesianController::getInTargetTol | ( | double * | tol | ) |
Definition at line 987 of file ClientCartesianController.cpp.
◆ getJointsVelocities()
| bool ClientCartesianController::getJointsVelocities | ( | yarp::sig::Vector & | qdot | ) |
Definition at line 1037 of file ClientCartesianController.cpp.
◆ getLimits()
| bool ClientCartesianController::getLimits | ( | const int | axis, |
| double * | min, | ||
| double * | max ) |
Definition at line 881 of file ClientCartesianController.cpp.
◆ getPose() [1/2]
| bool ClientCartesianController::getPose | ( | const int | axis, |
| yarp::sig::Vector & | x, | ||
| yarp::sig::Vector & | o, | ||
| yarp::os::Stamp * | stamp = NULL ) |
◆ getPose() [2/2]
| bool ClientCartesianController::getPose | ( | yarp::sig::Vector & | x, |
| yarp::sig::Vector & | o, | ||
| yarp::os::Stamp * | stamp = NULL ) |
◆ getPosePriority()
| bool ClientCartesianController::getPosePriority | ( | std::string & | p | ) |
Definition at line 339 of file ClientCartesianController.cpp.
◆ getReferenceMode()
| bool ClientCartesianController::getReferenceMode | ( | bool * | f | ) |
Definition at line 284 of file ClientCartesianController.cpp.
◆ getRestPos()
| bool ClientCartesianController::getRestPos | ( | yarp::sig::Vector & | curRestPos | ) |
Definition at line 749 of file ClientCartesianController.cpp.
◆ getRestWeights()
| bool ClientCartesianController::getRestWeights | ( | yarp::sig::Vector & | curRestWeights | ) |
Definition at line 815 of file ClientCartesianController.cpp.
◆ getTaskVelocities()
| bool ClientCartesianController::getTaskVelocities | ( | yarp::sig::Vector & | xdot, |
| yarp::sig::Vector & | odot ) |
Definition at line 1070 of file ClientCartesianController.cpp.
◆ getTipFrame()
| bool ClientCartesianController::getTipFrame | ( | yarp::sig::Vector & | x, |
| yarp::sig::Vector & | o ) |
Definition at line 1172 of file ClientCartesianController.cpp.
◆ getTrackingMode()
| bool ClientCartesianController::getTrackingMode | ( | bool * | f | ) |
Definition at line 228 of file ClientCartesianController.cpp.
◆ getTrajTime()
| bool ClientCartesianController::getTrajTime | ( | double * | t | ) |
Definition at line 937 of file ClientCartesianController.cpp.
◆ goToPose()
| bool ClientCartesianController::goToPose | ( | const yarp::sig::Vector & | xd, |
| const yarp::sig::Vector & | od, | ||
| const double | t = 0.0 ) |
Definition at line 447 of file ClientCartesianController.cpp.
◆ goToPoseSync()
| bool ClientCartesianController::goToPoseSync | ( | const yarp::sig::Vector & | xd, |
| const yarp::sig::Vector & | od, | ||
| const double | t = 0.0 ) |
Definition at line 497 of file ClientCartesianController.cpp.
◆ goToPosition()
| bool ClientCartesianController::goToPosition | ( | const yarp::sig::Vector & | xd, |
| const double | t = 0.0 ) |
Definition at line 474 of file ClientCartesianController.cpp.
◆ goToPositionSync()
| bool ClientCartesianController::goToPositionSync | ( | const yarp::sig::Vector & | xd, |
| const double | t = 0.0 ) |
Definition at line 526 of file ClientCartesianController.cpp.
◆ init()
|
protected |
Definition at line 75 of file ClientCartesianController.cpp.
◆ open()
| bool ClientCartesianController::open | ( | yarp::os::Searchable & | config | ) |
Definition at line 90 of file ClientCartesianController.cpp.
◆ registerEvent()
| bool ClientCartesianController::registerEvent | ( | yarp::dev::CartesianEvent & | event | ) |
Definition at line 1477 of file ClientCartesianController.cpp.
◆ removeTipFrame()
| bool ClientCartesianController::removeTipFrame | ( | ) |
Definition at line 1209 of file ClientCartesianController.cpp.
◆ restoreContext()
| bool ClientCartesianController::restoreContext | ( | const int | id | ) |
Definition at line 1317 of file ClientCartesianController.cpp.
◆ setDOF()
| bool ClientCartesianController::setDOF | ( | const yarp::sig::Vector & | newDof, |
| yarp::sig::Vector & | curDof ) |
Definition at line 712 of file ClientCartesianController.cpp.
◆ setInTargetTol()
| bool ClientCartesianController::setInTargetTol | ( | const double | tol | ) |
Definition at line 1016 of file ClientCartesianController.cpp.
◆ setLimits()
| bool ClientCartesianController::setLimits | ( | const int | axis, |
| const double | min, | ||
| const double | max ) |
Definition at line 913 of file ClientCartesianController.cpp.
◆ setPosePriority()
| bool ClientCartesianController::setPosePriority | ( | const std::string & | p | ) |
Definition at line 318 of file ClientCartesianController.cpp.
◆ setReferenceMode()
| bool ClientCartesianController::setReferenceMode | ( | const bool | f | ) |
Definition at line 262 of file ClientCartesianController.cpp.
◆ setRestPos()
| bool ClientCartesianController::setRestPos | ( | const yarp::sig::Vector & | newRestPos, |
| yarp::sig::Vector & | curRestPos ) |
Definition at line 782 of file ClientCartesianController.cpp.
◆ setRestWeights()
| bool ClientCartesianController::setRestWeights | ( | const yarp::sig::Vector & | newRestWeights, |
| yarp::sig::Vector & | curRestWeights ) |
Definition at line 848 of file ClientCartesianController.cpp.
◆ setTaskVelocities()
| bool ClientCartesianController::setTaskVelocities | ( | const yarp::sig::Vector & | xdot, |
| const yarp::sig::Vector & | odot ) |
Definition at line 1107 of file ClientCartesianController.cpp.
◆ setTrackingMode()
| bool ClientCartesianController::setTrackingMode | ( | const bool | f | ) |
Definition at line 206 of file ClientCartesianController.cpp.
◆ setTrajTime()
| bool ClientCartesianController::setTrajTime | ( | const double | t | ) |
Definition at line 966 of file ClientCartesianController.cpp.
◆ stopControl()
| bool ClientCartesianController::stopControl | ( | ) |
Definition at line 1270 of file ClientCartesianController.cpp.
◆ storeContext()
| bool ClientCartesianController::storeContext | ( | int * | id | ) |
Definition at line 1289 of file ClientCartesianController.cpp.
◆ tweakGet()
| bool ClientCartesianController::tweakGet | ( | yarp::os::Bottle & | options | ) |
Definition at line 1570 of file ClientCartesianController.cpp.
◆ tweakSet()
| bool ClientCartesianController::tweakSet | ( | const yarp::os::Bottle & | options | ) |
Definition at line 1549 of file ClientCartesianController.cpp.
◆ unregisterEvent()
| bool ClientCartesianController::unregisterEvent | ( | yarp::dev::CartesianEvent & | event | ) |
Definition at line 1513 of file ClientCartesianController.cpp.
◆ waitMotionDone()
| bool ClientCartesianController::waitMotionDone | ( | const double | period = 0.1, |
| const double | timeout = 0.0 ) |
Definition at line 1251 of file ClientCartesianController.cpp.
Friends And Related Symbol Documentation
◆ CartesianEventHandler
|
friend |
Definition at line 84 of file ClientCartesianController.h.
Member Data Documentation
◆ closed
|
protected |
Definition at line 69 of file ClientCartesianController.h.
◆ connected
|
protected |
Definition at line 68 of file ClientCartesianController.h.
◆ contextIdList
|
protected |
Definition at line 81 of file ClientCartesianController.h.
◆ eventsMap
|
protected |
Definition at line 82 of file ClientCartesianController.h.
◆ lastPoseMsgArrivalTime
|
protected |
Definition at line 72 of file ClientCartesianController.h.
◆ portCmd
|
protected |
Definition at line 78 of file ClientCartesianController.h.
◆ portEvents
|
protected |
Definition at line 83 of file ClientCartesianController.h.
◆ portRpc
|
protected |
Definition at line 79 of file ClientCartesianController.h.
◆ portState
|
protected |
Definition at line 77 of file ClientCartesianController.h.
◆ pose
|
protected |
Definition at line 74 of file ClientCartesianController.h.
◆ poseStamp
|
protected |
Definition at line 75 of file ClientCartesianController.h.
◆ timeout
|
protected |
Definition at line 71 of file ClientCartesianController.h.
The documentation for this class was generated from the following files:
- icub-main/src/libraries/icubmod/cartesianController/ClientCartesianController.h
- icub-main/src/libraries/icubmod/cartesianController/ClientCartesianController.cpp
Generated on for iCub-main by
 1.15.0