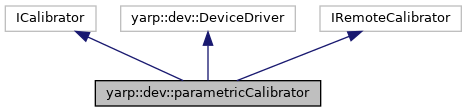
parametricCalibrator: implement calibration routines for the iCub arm(s) (version 1.2).
More...
#include <parametricCalibrator.h>
parametricCalibrator: implement calibration routines for the iCub arm(s) (version 1.2).
A calibrator interface implementation for the Arm of the robot iCub.
Definition at line 41 of file parametricCalibrator.h.
◆ parametricCalibrator()
| parametricCalibrator::parametricCalibrator |
( |
| ) |
|
◆ ~parametricCalibrator()
| parametricCalibrator::~parametricCalibrator |
( |
| ) |
|
◆ calibrate()
| bool parametricCalibrator::calibrate |
( |
DeviceDriver * | dd | ) |
|
|
override |
Calibrate method.
Call this to calibrate the complete device.
- Parameters
-
| dd | is a pointer to the DeviceDriver to calibrate which must implement the position control interfaces of the standard control board devices. |
- Returns
- true if calibration was successful, false otherwise.
Definition at line 295 of file parametricCalibrator.cpp.
◆ calibrateSingleJoint()
| bool parametricCalibrator::calibrateSingleJoint |
( |
int | j | ) |
|
|
overridevirtual |
◆ calibrateWholePart()
| bool parametricCalibrator::calibrateWholePart |
( |
| ) |
|
|
overridevirtual |
◆ close()
| bool parametricCalibrator::close |
( |
| ) |
|
|
overridevirtual |
◆ getCalibratorDevice()
| yarp::dev::IRemoteCalibrator * parametricCalibrator::getCalibratorDevice |
( |
| ) |
|
|
virtual |
◆ homingSingleJoint()
| bool parametricCalibrator::homingSingleJoint |
( |
int | j | ) |
|
|
overridevirtual |
◆ homingWholePart()
| bool parametricCalibrator::homingWholePart |
( |
| ) |
|
|
overridevirtual |
◆ open()
| bool parametricCalibrator::open |
( |
yarp::os::Searchable & | config | ) |
|
|
overridevirtual |
Open the device driver.
- Parameters
-
| config | is a reference to a Searchable object which contains the initialization parameters. |
- Returns
- true/false on success/failure.
Definition at line 80 of file parametricCalibrator.cpp.
◆ park()
| bool parametricCalibrator::park |
( |
DeviceDriver * | dd, |
|
|
bool | wait = true ) |
|
overridevirtual |
◆ parkSingleJoint()
| bool parametricCalibrator::parkSingleJoint |
( |
int | j, |
|
|
bool | _wait = true ) |
|
overridevirtual |
◆ parkWholePart()
| bool parametricCalibrator::parkWholePart |
( |
| ) |
|
|
overridevirtual |
◆ quitCalibrate()
| bool parametricCalibrator::quitCalibrate |
( |
| ) |
|
|
overridevirtual |
◆ quitPark()
| bool parametricCalibrator::quitPark |
( |
| ) |
|
|
overridevirtual |
The documentation for this class was generated from the following files:
 1.15.0