CanBusInertialMTB.h File Reference
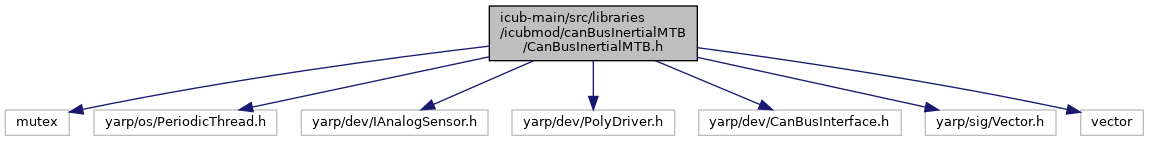
#include <mutex>#include <yarp/os/PeriodicThread.h>#include <yarp/dev/IAnalogSensor.h>#include <yarp/dev/PolyDriver.h>#include <yarp/dev/CanBusInterface.h>#include <yarp/sig/Vector.h>#include <vector>Include dependency graph for CanBusInertialMTB.h:
This graph shows which files directly or indirectly include this file:
Go to the source code of this file.
Classes | |
| struct | MTBInertialBoardInfo |
| class | CanBusInertialMTB |
| canbusinertialmtb : driver for CAN communication with inertial sensors (accelerometers, gyroscopes) mounted on MTB boards. More... | |
Generated on for iCub-main by
 1.15.0